3 Flexion trois points
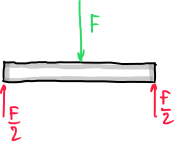
On étudie une poutre métallique posée sur deux appuis simples à ses extrémités et soumise à une force linéique, selon le schéma ci-dessous.
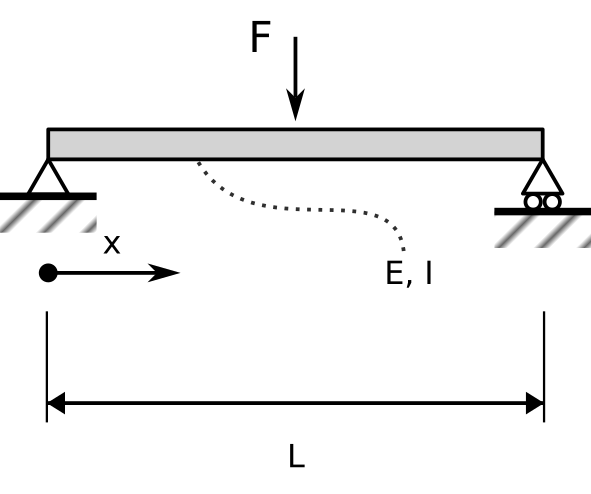
On cherche à déterminer trois choses à propos de cette poutre:
- Les efforts internes dans toute la poutre, en particulier l’effort tranchant maximal, le moment de flexion maximal et les positions où se produisent ces efforts.
- La contrainte longitudinale dans toute la poutre, en particulier la contrainte longitudinale maximale et l’endroit où elle se produit.
- Le déplacement transverse (la flèche) dans toute la poutre, la flèche maximale et l’endroit où elle se produit.
La poutre est en acier, avec les propriétés suivantes:
| \(E\) | \(\rho\) | \(\nu\) |
|---|---|---|
| 200 GPa | 7800 kg/m³ | 0.3 |
Avant de se lancer dans les calculs, on essaye de répondre intuitivement aux questions suivantes:
- Que peut-on dire a priori sur les réactions d’appui ?
- Peut-on utiliser le modèle d’Euler-Bernoulli pour résoudre le problème ? Pourquoi ?
- Comment évolue l’effort tranchant le long de la poutre ? Où est son maximum ?
- Comment évolue le moment de flexion le long de la poutre ? Où est son maximum ?
- Où se situe la flèche maximale ?
Pour résoudre le problème, on va suivre la méthodologie suivante:
- Calculer les réactions d’appuis.
- Déterminer les tronçons d’analyse de la poutre.
- Déterminer l’expression des efforts internes (avec le signe) aux limites (extrémités) de chaque tronçon de la poutre.
- Calculer les efforts internes (tranchant et moment de flexion) en tout point de la poutre. Tracer les efforts internes.
- Calculer la contrainte longitudinale en tout point de la poutre.
- Calculer la rotation et la flèche en tout point de la poutre. Tracer la rotation et la flèche.
Solution
Intuitivement
La seule force externe vient de la résultante de la force ponctuelle \(F\), exercée vers le bas. Comme le problème est symétrique par rapport à la verticale passant par \(x = L/2\), les deux réactions d’appuis sont égales, et pour satisfaire l’équilibre on a \(R = F/2\) (à vérifier par le calcul), qui s’exerce vers le haut.
La poutre est clairement en flexion, et l’élancement est de \(L / h = 40 \gg 1\), il semble donc raisonnable d’utiliser le modèle d’Euler–Bernoulli.
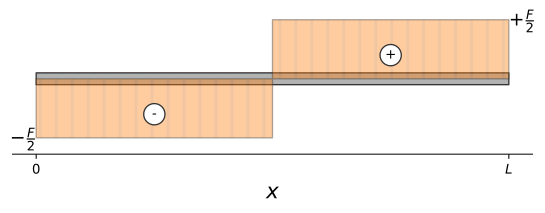
L’application des équations d’équilibre local indiquent que l’effort tranchant est constant (puisque \(q_y = 0\)) et que le moment de flexion est affine. Les conditions limites, avec la convention de signe, donnent:
\[\begin{aligned} T(0) & = -\frac{F}{2}\\ T(L) & = \frac{F}{2}\end{aligned}\]
Or \(T(x)\) est constante, mais \(T(0) \neq T(L)\), ce qui indique que \(T(x)\) est constante par morceaux, et discontinue en \(x = L/2\), où on applique la force ponctuelle.
Résolution
Comme pour le TD précédent, il faut extérioriser les réactions d’appui. Faisons un bilan des degrés de liberté bloqués.
| Position | \(u_x\) | \(u_y\) | \(\theta_z\) |
|---|---|---|---|
| \(x = 0\) | fixe | fixe | libre |
| \(x = L\) | libre | fixe | libre |
On a un effort de réaction pour chaque degré de liberté bloqué. On note donc \(A_x\) et \(A_y\) les réactions de l’appui en \(x = 0\) et \(B\) la réaction verticale de l’appui en \(x = L\).
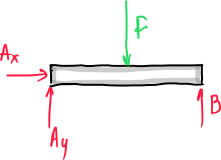
On pose l’équilibre avec somme des moments en A, puisque les moments de \(A_x\) et \(A_y\) par rapport à A sont nuls:
\[\begin{aligned} \sum F_x = 0 &\Leftrightarrow\quad A_x = 0\\ \sum F_y = 0 & \Leftrightarrow A_y + B - F = 0\\ \sum M(\text{par rapport à A}) = 0 &\Leftrightarrow -F\frac{L}{2} + B\cdot L = 0\end{aligned}\]
La résolution donne \(A_y = B = F/2\). On peut donc refaire le dessin avec le vrai sens des réactions d’appui.
Méthode : équations différentielles
On utilise les équations d’équilibre local des poutres pour déterminer \(T(x)\) et \(M(x)\). La force répartie \(q_y\) est nulle, on a donc \(T(x)\) constant par morceaux. En utilisant les conditions limites en \(x = 0\) et \(x = L\), on obtient:
\[T(x) = \begin{cases} -\frac{F}{2} & x < \frac{L}{2}\\ \frac{F}{2} & x > \frac{L}{2}\end{cases}\]
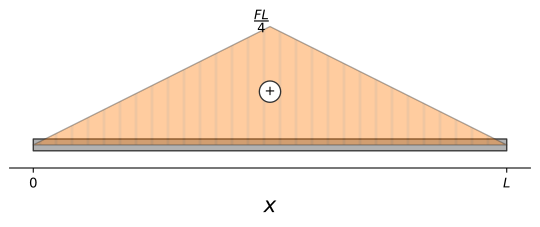
Puisque \(T(x)\) est constant par morceaux, \(M(x)\) est affine par morceaux, et:
\[M(x) = \begin{cases}\frac{F}{2}x + C_{M,1} & x < L/2\\ -\frac{F}{2}x + C_{M,2} & x > L/2\end{cases}\]
Puisque la rotation est libre aux deux extrémités de la poutre, on a \(M(0) = M(L) = 0\), ce qui permet de déduire les deux constantes d’intégrations:
\[\left\{\begin{aligned} C_{M,1} & = 0 \\ C_{M,2} & = \frac{FL}{2}\end{aligned}\right.\]
On a donc:
\[M(x) = \begin{cases}\frac{F}{2}x & x < L/2\\ \frac{F}{2}(L-x) & x > L/2\end{cases}\]
On remarque que \(M(x)\) est continue en \(x = L/2\) et \(M(L/2) = FL/4\).
Méthode : coupures
Comme on raisonne par tronçons, on effectue une coupe en \(x\) et on distingue deux cas: \(x < L/2\) et \(x > L/2\).
Pour \(x < L/2\), on coupe et on effectue l’équilibre du morceau de gauche. On a alors:
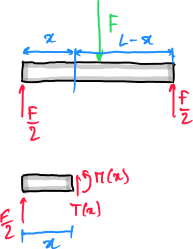
\[\left\{ \begin{aligned} \sum F_y & = \frac{F}{2} + T(x) = 0 \\ \sum M(\text{par rapport à A}) &= xT(x) + M(x) = 0 \end{aligned}\right.\]
La résolution donne \(T(x) = -F/2\) et \(M(x) = Fx/2\).
Pour \(x > L/2\), on coupe et on effectue l’équilibre du morceau de droite. On a alors:
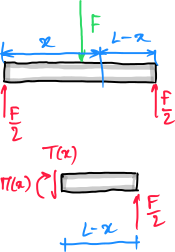
\[\left\{ \begin{aligned} \sum F_y & = \frac{F}{2} - T(x) = 0 \\ \sum M(\text{par rapport à }x) & = - M(x) + \frac{F}{2}(L - x) = 0 \end{aligned}\right.\]
Note
On peut choisir n’importe quel point pour faire l’équilibre des moments. B aurait aussi bien fait l’affaire.
La résolution donne \(T(x) = F/2\) et \(M(x) = F(L-x)/2\).
Calcul de la déformée
On utilise le modèle d’Euler-Bernoulli pour calculer la rotation:
\[ M = EI \frac{\mathrm d\theta}{\mathrm dx}\]
On obtient après intégration:
\[\theta(x) = \frac{F}{2EI} \begin{cases} \frac{x^2}{2} + C_{\theta,1} & x<L/2\\ Lx - \frac{x^2}{2} + C_{\theta,2} & x>L/2\end{cases}\]
Comme la rotation de la poutre doit être continue \(\forall x\in[0, L]\), on doit avoir une condition de continuité en \(x = L/2\):
\[\theta_1(L/2) = \theta_2(L/2) \quad\Leftrightarrow\quad C_{\theta,1} - \frac{L^2}{4} = C_{\theta,2} \]
Puisqu’on utilise le modèle d’Euler–Bernoulli, on a \(\theta(x) = \frac{\mathrm dv}{\mathrm dx}\) et:
\[v(x) = \frac{F}{2EI} \begin{cases} \frac{x^3}{6} + C_{\theta,1}x + C_{v,1} & x<L/2\\ L\frac{x^2}{2} - \frac{x^3}{6} + (C_{\theta_1} - L^2/4)x + C_{v,2} & x>L/2\end{cases}\]
Les appuis en \(x = 0\) et \(x = L\) bloquent le déplacement vertical, on a donc:
\[\left\{\begin{aligned} v(0) & = 0 \\ v(L) & = 0\end{aligned}\right. \quad\Leftrightarrow\quad \left\{\begin{aligned} C_{v,1} & = 0 \\ L^3\left(\frac{1}{2} - \frac{1}{6} - \frac{1}{4}\right) + C_{\theta,1}L + C_{v,2} & = 0\end{aligned}\right.\]
La deuxième équation donne \(C_{v,2} = -C_{\theta,1}L - L^3/12\). On peut enfin déterminer \(C_{\theta,1}\) par continuité de \(v\) en \(x = L/2\).
\[\begin{aligned} v_1(L/2) & = v_2(L/2) \\ \Leftrightarrow\quad \frac{L^3}{48} + C_{\theta,1}\frac{L}{2} & = \frac{L^3}{8} - \frac{L^3}{48} + C_{\theta,1}\frac{L}{2} - \frac{L^3}{8} - C_{\theta,1}L - \frac{L^3}{12}\end{aligned}\]
Ce qui donne \(C_{\theta,1} = \frac{L^2}{8}\).