4 Barre verticale soumise à la pesanteur
On étudie la même barre métallique qu’à l’exercice 1.
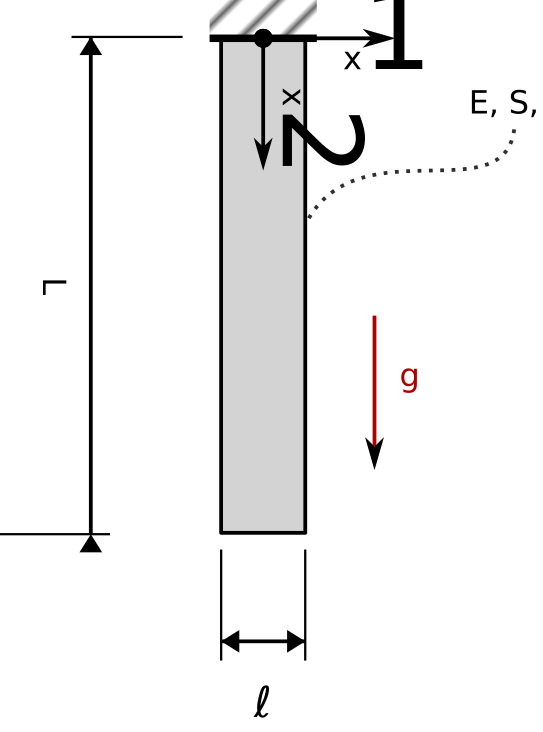
On cherche à déterminer trois choses à propos de cette barre:
- Le tenseur complet des contraintes dans toute la barre.
- Le vecteur déplacement dans toute la barre.
- À quel point la solution calculée approxime la solution exacte du problème.
La barre est en acier, avec les propriétés suivantes:
| \(E\) | \(\rho\) | \(\nu\) |
|---|---|---|
| 210 GPa | 7800 kg/m³ | 0.3 |
| \(L\) | \(\ell\) | \(e\) (épaisseur) |
|---|---|---|
| 1 m | 20 cm | 1 cm |
Avant de se lancer dans les calculs, on se remémore les calculs faits à l’exercice 1, qui vont permettre de vérifier l’approche 2D. On vérifie également quelle hypothèse 2D s’applique à l’analyse de la barre.
Pour résoudre le problème, on va suivre la méthodologie suivante:
- On écrit, si possible, les conditions limites sur le tenseur des contraintes pour chaque bord de la barre.
- On fixe une fonction d’Airy polynomiale d’ordre 3. \[ \phi(x_1, x_2) = ax_1^2 + b x_1 x_2 + c x_2^2 + d x_1^3 + e x_1^2 x_2 + f x_1 x_2^2 + hx_2^3 \] On vérifie que cette fonction est bien biharmonique.
- On calcule chaque composante du tenseur des contraintes à partir de la fonction d’Airy en prenant en compte la gravité: \[ \left\{ \begin{aligned} \sigma_{11} & = \phi_{,22} - \rho g x_2\\ \sigma_{22} & = \phi_{,11} - \rho g x_2\\ \sigma_{12} & = -\phi_{,12} \end{aligned}\right. \]
- On détermine les constantes de la fonction d’Airy à partir des conditions limites. Le tenseur des contraintes obtenu correspond-il à la solution de l’exercice 1 ?
- On calcule le tenseur des déformations à partir du tenseur des contraintes.
- On intègre le déplacement à partir du tenseur des déformations.
- On détermine les 3 constantes d’intégration à partir de blocages sur le déplacement. Le déplacement longitudinal correspond-il à la solution de l’exercice 1 ?
On nomme les quatre coins de la barre \(A = (\ell/2, 0)\), \(B = (\ell/2, L)\), \(C = (-\ell/2, L)\) et \(D = (-\ell/2, 0)\).
Sur le bord AB : la normale est \(\mathbf e_1\) et le bord est libre. On a alors:
\[\mathbf\sigma(\ell/2, x_2)\cdot \mathbf e_1 = 0\quad\forall x_2 \qquad\Leftrightarrow\qquad\left\{\begin{aligned} \sigma_{11}(\ell/2, x_2) & = 0\\ \sigma_{12}(\ell/2, x_2) & = 0 \end{aligned}\right. \]
Sur le bord BC : la normale est \(\mathbf e_2\) et le bord est libre. On a alors:
\[\mathbf\sigma(x_1, L)\cdot \mathbf e_2 = 0\quad\forall x_1\qquad\Leftrightarrow\qquad\left\{\begin{aligned} \sigma_{12}(x_1, L) & = 0\\ \sigma_{22}(x_1, L) & = 0 \end{aligned}\right. \]
Sur le bord CD : la normale est \(\mathbf -e_1\) et le bord est libre. On a alors:
\[\mathbf\sigma(-\ell/2, x_2)\cdot (\mathbf - e_1) = 0\quad\forall x_2 \qquad\Leftrightarrow\qquad\left\{\begin{aligned} \sigma_{11}(-\ell/2, x_2) & = 0\\ \sigma_{12}(-\ell/2, x_2) & = 0 \end{aligned}\right. \]
On se sert de ces conditions limites pour déterminer les constantes de \(\phi\). Pour cela, on exprime les contraintes:
\[ \left\{ \begin{aligned} \sigma_{11} & = \phi_{,22} - \rho g x_2 = 2c + 2fx_1 + 6hx_2 - \rho g x_2\\ \sigma_{22} & = \phi_{,11} - \rho g x_2 = 2a + 6d x_1 + 2ex_2 - \rho gx_2\\ \sigma_{12} & = -\phi_{,12} = -(b + 2ex_1 + 2fx_2)\end{aligned}\right. \]
Sur AB
\[ \begin{aligned} \sigma_{11}(\ell/2, x_2) = 0 & \Leftrightarrow 2c + f\ell + 6hx_2 - \rho g x_2 = 0\quad\forall x_2\\ & \Leftrightarrow \underbrace{(6h - \rho g)}_{=\ 0}x_2 + \underbrace{(2c + f\ell)}_{=\ 0} = 0\quad\forall x_2 \end{aligned} \]
Ici on se sert du fait que pour qu’un polynôme \(p(x) = ax + b\) soit nul pour tout \(x\), il faut que ses coefficients \(a\) et \(b\) soient nuls.
On a également:
\[ \begin{aligned} \sigma_{12}(\ell/2, x_2) = 0 & \Leftrightarrow \underbrace{b + e\ell}_{=\ 0} + \underbrace{2f}_{=\ 0}x_2 = 0 \quad\forall x_2 \end{aligned} \]
On déduit donc que \(h = \frac{\rho g}{6}, f = 0, c = 0\).
Sur BC
On obtient les équations:
\[ \left\{\begin{aligned} \sigma_{12}(x_1, L) & = 0\\ \sigma_{22}(x_1, L) & = 0 \end{aligned}\right.\qquad\Leftrightarrow\qquad \left\{\begin{aligned} b + 2e x_1 + 2fL & = 0\quad\forall x_1\\ 2a + 6d x_1 + 2eL - \rho g L & = 0\quad\forall x_1 \end{aligned}\right. \]
On en déduit le reste des coefficients: \(a = \frac{\rho g L}{2}, b = 0, e = 0, d = 0\). On a donc:
\[ \begin{aligned} \phi(x_1, x_2) & = \frac{\rho g L}{2}x_1^2 + \frac{\rho g}{6}x_2^3\\ \sigma_{11}(x_1, x_2) & = 0\\ \sigma_{22}(x_1, x_2) & = \rho g(L - x_2)\\ \sigma_{12}(x_1, x_2) & = 0\\ \sigma_{33} & = 0 & \text{(contraintes planes)}\end{aligned} \]
On peut vérifier que ce champ de contrainte satisfait la condition limite sur le bord CD.
Pour comparer avec l’exercice 1, on peut calculer l’effort normal à partir de \(\sigma_{22}\) :
\[N = \int_A\sigma_{22}(x_1, x_2)\,\mathrm dx_1\mathrm dx_3 = \int_A\rho g(L - x_2)\,\mathrm dx_1\mathrm dx_3 = \rho g A(L - x_2),\]
qui est bien l’effort normal identifié dans l’exercice 1 : on reconnaît la charge répartie \(q_x = \rho g A\).
Pour calculer le tenseur des déformations, on se sert de la loi d’élasticité inverse:
\[ \varepsilon_{ij} = \frac{1 + \nu}{E}\sigma_{ij} - \frac{\nu}{E}\sigma_{kk}\delta_{ij} \]
Ici \(\sigma_{kk} = \rho g(L-x_2) = \sigma_{22}\).
On a donc:
\[ \begin{aligned} \varepsilon_{11}(x_1, x_2) & = -\frac{\nu}{E}\sigma_{22} = -\frac{\rho g}{E}\nu(L-x_2)\\ \varepsilon_{22}(x_1, x_2) & = \frac{\sigma_{22}}{E} = \frac{\rho g}{E}(L - x_2)\\ \varepsilon_{12}(x_1, x_2) & = -\frac{\nu}{E}\sigma_{22} = -\frac{\rho g}{E}\nu(L-x_2)\\ \varepsilon_{33}(x_1, x_2) & = -\frac{\nu}{E}\sigma_{22} = -\frac{\rho g}{E}\nu(L-x_2) \end{aligned}\]
Pour trouver \(\mathbf u(x_1, x_2)\), il faut intégrer les composantes du tenseur de déformation:
\[ \left\{\begin{aligned} u_1(x_1, x_2) & = -\frac{\rho g}{E}\nu(L - x_2)x_1 + C_1(x_2)\\ u_2(x_1, x_2) & = \frac{\rho g}{E}\left(Lx_2 - \frac{x_2^2}{2}\right) + C_2(x_1) \end{aligned}\right.\]
Pour déterminer les fonctions \(C_1(x_2)\) et \(C_2(x_1)\), on utilise :
\[ \begin{aligned} \varepsilon_{12} = 0 & \Leftrightarrow u_{1,2} + u_{2,1} = 0\quad\forall x_1,x_2\\ & \Leftrightarrow \frac{\rho g}{E}\nu x_1 + C_1'(x_2) + C_2'(x_1) = 0\quad\forall x_1,x_2\\ & \Leftrightarrow \frac{\rho g}{E} \nu x_1 + C_2'(x_1) = - C_1'(x_2) = C \end{aligned} \]
Sur la dernière ligne, on a séparé les variables. On a alors une équation du type :
\[ f(x_1) = g(x_2)\quad\forall x_1,x_2\]
qui n’est possible que si \(f\) et \(g\) sont toutes deux égales à la même constante \(C\). Cela permet d’intégrer \(C_1\) et \(C_2\):
\[\begin{aligned} C_1(x_2) & = -Cx_2 + D_1 \\ C_2(x_1) & = Cx_1 - \frac{\rho g}{E}\frac{\nu x_1^2}{2} + D_2 \end{aligned} \]
Pour déterminer les trois constantes d’intégration, il faut utiliser les conditions limites sur \(\mathbf u\). On se rend cependant compte qu’il est impossible de satisfaire la condition d’encastrement parfait suivante:
\[ u_1(x_1, 0) = 0\qquad\text{et}\qquad u_2(x_1, 0) = 0 \]
Il faut donc remplacer l’encastrement parfait par 3 déplacements ponctuels bloqués, de façon à interdire trois mouvements de corps rigide: les deux translations et la rotation de la barre entière. Ici on choisit:
\[ u_1(0, 0) = u_2(0, 0) = 0\qquad\text{et}\qquad u_2(\ell/2, 0) = 0 \]
En remplaçant, on identifie les constantes :
\[ \begin{aligned} C & = \frac{\nu}{4}\frac{\rho g}{E} \ell\\ D_1 & = 0\\ D_2 & = 0 \end{aligned} \]
Pour comparer à l’exercice 1, on peut regarder le déplacement longitudinal \(u_2\) le long de l’axe \(x_1 = 0\):
\[ u_2(0, x_2) = \frac{\rho g}{E}\left(Lx_2 - \frac{x_2^2}{2}\right) \]
qui est bien le déplacement longitudinal obtenu à l’exercice en une dimension.